家门 → 山下 → 家门
一台常驻家里的电动设备处理本家三桶。先做人在场、低速助力和可靠停车;一次一桶与同时三桶都可比较。未来再加固定路线自动运行。
给自动化朋友 · 更新2026.10.13
每周在坡地上送出、收回三只桶;四户还共用一个约12桶的收集点。我想用成熟动力平台和巧妙的机械机构,减少这件重复家务的体力与时间。请有自动化经验的朋友,帮我先选对方案,再判断产品与市场。
01 / 先读两分钟 · 我想解决什么
我住在Marin的坡地住宅,生活垃圾桶平时在厨房外的Deck,每周要沿窄道、车位转弯和坡道送到山下,再把桶带回来。四户还共用一个收集点,约12个大小不一的桶,摆放拥挤。我想请有自动化经验的朋友,帮我判断成熟平台能解决多少、真正需要定制哪些机构,以及是否值得做成长期配在住宅里的产品。
一台常驻家里的电动设备处理本家三桶。先做人在场、低速助力和可靠停车;一次一桶与同时三桶都可比较。未来再加固定路线自动运行。
约12桶整齐编号,研究分度转盘或固定桶位+单桶移位。先按钮操作,取走一只时保持空位,放回后确认再进入下一站。
两段可以分别成立。共享站不会替代坡道运输;运输车也不必一开始承担全自动卸桶。无人运行时,共享车道避让、故障靠边或人工挪走属于必要能力,尚未验证。
现有96 gal桶宽约70 cm;完整载桶外廓72–75 cm是拟定目标。入口约95 cm。满桶重量、横坡、坡顶转折、转弯空间和收集点宽深仍待测。拟将本家两个96 gal换成64 gal,尚未更换;邻居桶型尚未确认。
02 / 方案怎么选 · 先比较机械,再决定自动化
新增 / 2026.10.13 · 局部单边轨道
业主新标注:红段是拟研究轨道的坡段,靠自家现有木隐私围栏;蓝段是下方自家车道,其后还涉及邻居的车道,轨道目前只考虑做到红段。沿线碎石带兼作雨水通道并有植物;柠檬树需绕行,小弯、轨道端点和权属边界尚待现场定位。红段“二十多米”是业主设想,不能由截图当作实测长度。
根据业主新截图抽象重画,不是比例地图、测绘界线或安装许可。绿色仅表示最终共享收集点;邻居车道不认定为可施工范围。
两端要停稳、挂接或搬桶,再走剩余路段。应记录接入、退出、余程人工拖桶和收回总时间;如果省下的体力被转接抵消,不一定值得。
设想载桶车保留地面轮,在红段接入受控导向/正啮合助力,在端点退出,继续轮式行驶;桶不重新卸下。必须验证模式切换、端点止退、失电保持、侧向力和非轨道段能力。这是待验证架构。
判断标准:净减少整项家务。从家里接桶、沿轨道运行、退出到收集点、卸桶、再收回,记录全部人工动作与时间。重点看剩余手拖距离、接续次数、现场维护和故障恢复;局部轨道省力不等于已经实现自动送桶。
单边导向不自动承担全部桶重或约束侧翻。轨道和地面轮载荷分工、独立基础、沿坡失电制动、弯曲段通过性、树根与排水净空需设计;不按木围栏承载,不建议先移除植物再判断。Max Maker的齿条升级提供正啮合思路,没有证明本路线适用。5:57 齿条改造参考 ↗
03 / 市场与价格 · 事实和假设分开
优先研究需要反复沿坡道或长车道搬桶、现有办法不好用、愿意为省力和确定性买单的住宅。设想是一户长期配一台、标准平台+现场适配,销售时分列设备、上装、安装调试和维护。豪宅或高收入只说明支付能力背景,不代表一定购买。
住宅类型计数已核对DOF工作簿 E5CountyState2026 的Marin行;存量包含出租及空置住宅,不是坡地豪宅数、购买家庭数或年销量。收入是全县背景,也不是目标买家收入。DOF住宅数据 ↗ · Census背景数据 ↗
本轮没有找到已经汇总好的全县数量/比例表,但有可用于计算的公开数据。县GIS提供地块、地址、影像与高程;MarinMap还有LiDAR裸地DEM和Slope服务。需要把住宅类型与地形叠加,不能把全县土地的坡地面积比例直接套给住宅。
可分别报告自然地面坡度≥10%、≥20%、≥30%的敏感性结果,并区分地块平均、建筑周边和实际车道;这些是分析阈值,不是统一法律定义。统计前要核Slope像元单位、空值、住宅类型、覆盖年份与多住宅地块;分子分母都用同一计数单位,不能拿“地块数”直接除以DOF“住宅单元数”。
坡地并不自动等于难搬桶。常规路边清运需要出桶,路线距离也值得统计;但建筑平台和车道可能较平,桶可能就存路边,住户也可能已有车辆或上门协助。Mill Valley Refuse明确提到丘陵/窄街及人工清运,并为符合条件的高龄或残障客户提供约定物业内收取。因此“坡地占比”“需要出桶”“愿买助力车”是三项不同的数据。
县GIS与地块/地址入口 ↗ · 裸地DEM ↗ · Slope服务 ↗ · 当地实际清运方式 ↗
上述数据源已核存在;本轮未执行全县住宅与坡度叠加,坡地住宅数量/比例仍未知。下方5%/10%/15%是“痛点比例假设”,不是查得的坡地住宅占比。
以下针对每户运输工具,以US$4,000–6,000整套安装价格作为讨论假设,安全和服务必须能交付。这不是成本报价或需求预测;12桶共享站是另一种安装产品,不能套用这些数量。
| 情景 | 有痛点 | 可部署 | 愿购买 | 假设购买者存量 |
|---|---|---|---|---|
| 低假设 | 5% | 50% | 15% | 约260 |
| 中假设 | 10% | 60% | 25% | 约1,030 |
| 高假设 | 15% | 70% | 35% | 约2,520 |
范围宽,是因为关键比例未知;这不是GIS筛出的户数。即使按中假设、五年取得20%的购买者,平均也仅约41台/年,且此销量假设未验证。Marin可作试点,现有证据不足以支持独立的大规模公司。
US$4,000–6,000仅为访谈测试的整套价格假设,未获厂商报价或客户承诺。需测买家在不同价格下的真实选择,核美国交付、逐户调试、售后和故障成本;转盘的土建与共有维护另算。
例算:净省15分钟/周,约13小时/年。若购置$4,000、维护$200/年,五年支出$5,000,约$77/净省小时。全是假设,不是现金回报;若接桶、摆桶、充电与故障仍费时间,价值会减少。
后续可访谈10–20户,测几条真实路线,比较人工、车辆牵引、现有服务与助力工具;再做受控样机。重点看持续使用、愿付价格和维护负担。四户共享站还多了场地、费用与谁负责的协调。
现有DIY、Garbage Commander和工业搬桶设备证明有人做过相关工具;不能据此认定家庭坡道自动运输或12桶共享站已有成熟市场。本轮没有再联系厂家、邻居、市政或清运方。
04 / 想请你帮忙 · 先选对方向
运输与共享点分开比较;指出最容易失败的工况、现成平台和必须定制的部件。
给一张架构草图、需要补测的参数、单桶受控试验与交接流程;不要先把精力都花在导航上。
估开发与单台成本范围、安装维护工作量;再判断适合小批量集成,还是有机会标准化。
05 / 参考资料库 · 按需展开
先看下面三条原作者YouTube,再按问题展开机构、现场、市场依据和产品图片。视频说明有人做过,不代表符合本家的坡道与安全工况。
原始视频、公开代码与进展核对 / 2026.10.12
本轮查了 YouTube 原作者视频、X 历史演示帖、公开项目代码和机构资料。多桶自动往返、单桶自动出门、车辆挂桶均有真实案例;本次资料尚未证明它们满足本家的18°满载运输、12°解挂和共享车道避让。首版仍先验证人在场操控的助力,完整自动卸桶是进一步比较的目标。
原作者做了动力车和多节载桶车,一键沿固定轨道移动。Arduino 的项目介绍记录了初版雨刷电机和橡胶轮的动力/抓地不足,后来改成齿条齿轮驱动,并在端点充电。
可借鉴:低位承托、固定端点、把导向交给机械。本家差异:共享车道不宜直接假设能铺轨道;没有本路线18°下坡保持、12°卸桶和清运后自动找回的验证。
原作者发布 Self-Driving Garbage Can That Takes Itself Out,并链接公开代码。仓库包含垃圾车识别模型训练及 Jetson/Raspberry Pi 运行说明;不是只有效果图。
可借鉴:把桶本身做成移动装置、检测收集车辆。未证明:识别垃圾车不等于避让系统;代码与视频没有确认本家坡道、失电保持、自动脱离和收集举升兼容性。公开代码不作为经过验证的安全控制器。
Automated Trashcan takes the trash out 的视频说明写明由作者的兄弟设计,按垃圾日送出并返回 Home。可查看普通家用垃圾桶的实物演示。
可借鉴:完整往返流程与桶的移动方式。未证明:不是可采购的本路线成品;没有公开的18°满载缓降、12°独立停车/卸桶或共享车道避让试验。
Gizmodo 在2019.09.30的 X 帖中传播了自动去路边的演示。NERC 在2024.05.22介绍 Rezzi 时,已将 SmartCan 描述为垃圾重量和减量数据设备。这两种功能不能混为同一个当前自动搬桶商品。
说明:这件家务确实有人尝试产品化;一家公司转向不证明整个市场为零。当前自动搬桶产品是否销售、价格和满载坡道能力尚未确认。
原公司视频和资料展示车辆牵引、桶后倾与多桶连接。官方明确禁止连接桶后倒车;不能直接拿原连接器实现本家的上坡侧动力端倒行缓降。
本家终点 / 收集解挂处报告12°,约21.3%
机器准确到站,仍不代表桶能安全独立留下。要分别核车辆、装载桶和脱离后桶的支承、滑移与倾覆;测量方向、横坡和实际停止范围待补。以下是机构讨论方向,并非已验证制造方案。
若位置与共享使用条件允许,可比较局部找平/楔形停靠座,加导向、止滑与止动。仅举几何例子:沿12°方向跨度0.8 m,找平两端高差约17 cm;不是把平板简单放到坡上,也不是确认场地能改。需核固定、通行和垃圾车夹取净空。
比较可展开支脚、独立止动结构或受控留置的承托架。平板可升降只解决高度,不自动解决桶放下后的滑移和倾覆。多桶应逐只完成受力交接;收集后位置改变、倾倒或被邻桶挡住时,取回还要单独设计。
业主现场读数与目标调整 / 2026.10.12
业主已用 iPhone 测距仪/水平仪沿路线查看,并明确确认屏幕单位是角度 °。当前指定运输设计工况18°(约32.5%),收集/解挂处报告12°(约21.3%)。18°是业主的选型设计目标,不表示全程最大路面坡度已完成测量;12°的测量方向、纵横坡和停止线仍需记录。
| 角度 | 换算坡度 | 记录性质 |
|---|---|---|
| 18° | 32.5% | 当前运输设计工况;也是更陡局部报告值,不等于已测完整路线最大值 |
| 12° | 21.3% | 收集/停车/解挂处手机报告读数,纵横坡方向待记录 |
| 15° | 26.8% | 大部分位置报告低于此角度;不作为当前设计上限 |
| 20° | 36.4% | 更陡局部读数,位置/运输范围待标 |
| 22° | 40.4% | 极端局部读数;暂不认定为必要运输段或已排除段 |
首版接受人在场操控/监督,途中电动助力,到站人工卸桶与摆放。完整自动接桶、独立摆桶和定时收回不作为首版必需;以后再比较自动路线功能。单桶验证优先,多桶串联是需另核的备选。
区分机器和桶必须走的路段、停车/转向扫掠、仅人摆桶的区域。业主曾认为超过15°区域无需进入,但现在明确按18°设计;20–22°点能否完全避开,须结合完整车身长度、接头和操作空间核对。收集点按12°核人工解挂,纵坡/横坡待分别记录。
图一可研究省力后倾、保持角度和快拆支承;桶原轮能继续滚动,但挂架锁止不等于轮子有刹车。图二展示四轮垃圾车连接形式,不证明串联车列有统一行车制动,也不证明能在本路线倒行。
主陡坡仍按上坡侧动力端约束下方桶组这一意向核对。正常缓降连接可能受拉;不同制动、停车、小上坡和转弯会改变拉压与侧向载荷。不能把所有下坡都理解为桶向前顶推,也不能把简单连接当作防折叠机构。
按桶与上装实际重量,给出满载允许上下坡、轮载/附着、低速停车距离、连续下坡热负荷和失电保持。若原桶轮没有制动,需证明动力头能约束整个载荷;多车时比较受控制动轮组。不要只报牵引吨位或“带电磁刹车”。
比较受控挂架、转向联动或带反馈的铰接方案。关节要适应俯仰与地面变化,不能全部锁死;限位、阻尼本身不证明倒行稳定。若选完整承托单桶的刚性短车架,可减少牵引铰接点,但防翻、抓地和离地间隙仍需核。
整车驻车 → 待卸桶独立止动/支承 → 开锁、恢复直立、摆放。收集点停放主要对抗重力沿坡分力;不能把流程设计成由人临时接住会滚动的满桶。需核12°下独立止动、释放连接力、操作力与倾覆,轮挡或专用停放位不凭概念认定已安全。
先在实际运输最陡位置记录沿行驶方向的角度;再记录停止/解挂点的纵坡、横坡。补弯道两轮轨、坡顶/坡底转折、桶重和可操控空间。无需先测整条路才能问厂家,但尚不能把“多数低于15°”写为验收上限。
最新补充 / 2026.10.10 · 业主刚完成近似实测
尺寸来自业主本次口述实测,尚无测量照片、测量高度与误差记录。设计初筛先按较窄的 91 cm,再复核轮轴、桶盖、接头和手柄各高度处的实际净空。
包括最宽的桶、车架、轮子、接头和附件,绝非只指底盘宽度。这里取 75 cm 作空间比较,不是已验证的安全通过上限。
70 cm 裸桶:两侧各约 10.5 cm;80 cm 整车:各约 5.5 cm。只是静态余量,不含偏航、测量误差及手部空间。
官方常见 96 gal 灰/绿桶近似宽 71.1 cm,与本次“约 70 cm”相近;三个实际桶的轮轴和盖沿仍须逐个复核。现在没有仅因窄道就必须换成 64 gal 的结论。
可先研究把水管与挂架改为贴墙收纳,减少刮蹭;如有调整,再复测实际净空。不把尚未实现的增宽计入选型。
01 / 先看使用场景
上端平时放桶,下端只在收集时摆桶。设备需要把满桶送下,再把空桶带回。共有收集点有约四户、至少九个桶,空间拥挤。
日常储桶。设备也希望停在附近,留出投放和通行位置。
入口约 95 cm;挂水管支架处约 91–92 cm。三桶前后单列,这一段不需转弯。
出来后才转弯;随后有一个小上坡和坡度转折。
重点验证抓地、制动、偏航及坡底的离地间隙。
每桶独立放置,设备带走。这里的坡度与卸桶空间待测。
流程示意,非测绘路线图。完整路线约 78 m / 256 ft,另有约 33.8 m / 111 ft 的车道段,均为业主报告;后一段的准确端点未确认。
路线与坡度 / 给助力车公司看的输入
沿已有弯曲候选线绘制,未用起终点直线代替车道。
A:Deck 储桶区域,准确出门连接待确认。G0:候选铺装采样起点。E:路口收集点范围,准确停桶位置/横坡待测。P1:短窗口最陡候选;P2:候选变缓位置。
正在载入既有候选高程数据…
5 m 窗口:候选最大下坡约 25.0% / 14.1°;需现场核查,不能用作设备允许坡度。
A→G0:Deck 步行面、窄道、门槛和转入车位的实际路线/高程。小上坡与坡顶:现有候选裸地曲线未可靠反映。弯道及 E:左右轮轨横坡、坡底折点和停桶/卸桶位置。33.8 m 子段端点尚未定位。
采集 2018-12-22–2019-03-15;县 DEM 网格约 0.4572 m;候选线每 1 m 留存样本。项目裸地 RMSEz 0.043 m、95% 精度 0.083 m;不是这条树下车道的局部精度保证。原始地面 LAZ 点、当前路面与实际中心线仍未核验。
| 段/G0距离 | 水平长度 | 起/终高程 | 高差 | 平均坡度 | 角度 | 可信度 |
|---|
现有输入:三桶单列;窄点约 91–92 cm;整车外廓目标约 72–75 cm;主陡坡动力端在上坡侧,倒行下坡、正向上坡。尚缺实际最大纵/横坡、坡顶坡底折角、各桶重量/重心、湿地抓地与转弯扫掠。请说明转向、减速/驻车、失联或断电保持方案,并列明可接受的路线和载荷边界。
入口约 95 cm,挂水管支架处约 91–92 cm;尚需标出对应位置、测量高度、门开启后的突出物及门槛落差。收集点卸桶空间仍未测。
运输路径必须沿实际车道和弯道核对,不能用两端之间的直线替代。
06 / 先补这些,才能决定车和刹车
先做完整外形模型核对通过空间,再由工程人员制定渐进的加载与制动验证。不要拿三桶满载直接试陡坡。
已报约95/91–92 cm;补测高度、全程凸出物、门开启净空及门槛。
最宽外形含轮轴/桶盖;空重、常用满重、最重装载。
小上坡、最陡段、坡顶/坡底;沿路面每 1–2 m 及转折处记录高程。
弯道两轮轨位置的横坡、有效路宽、整列扫掠空间。
干/湿沥青与混凝土、落叶、裂缝、接缝;由试验确认轮胎摩擦。
实测坡度、可展开坡板范围、邻桶空间,独立摆桶可行性。
Deck 结构承载、设备+满桶集中荷载、防雨及充电位置。
按上方动力端倒行下坡意向,核手柄扫掠、倒行转向、退出通道。
住宅与路线走廊已确认,准确车道中心线尚未确认。既有分析用了县裸地 DEM 的弯曲候选线,候选铺装段约 75.1 m,不含厨房 Deck 与连接段,不能当成约 78 m 完整路线的已验证测量。
数据采集于 2018-12-22 至 2019-03-15;网格 1.5 US survey ft,约 0.4572 m。项目裸地检查点 RMSEz 0.043 m、95% 精度 0.083 m;这是全项目精度,不能保证树下这条车道的局部路面或坡度精度。
| 窗口 | 候选最大坡度 | 角度 | 用途 |
|---|---|---|---|
| 2 m | 约 37.8% | 20.7° | 提示需实测 |
| 5 m | 约 25.0% | 14.1° | 提示需实测 |
| 10 m | 约 21.7% | 12.3° | 提示需实测 |
中心线横移 ±1 m 时,2 m 窗口结果从约 20% 变化到 57%,说明局部路线/挡土边缘敏感;这不是可信区间。原始地面 LAZ 点及车道地面分类密度未验证,小上坡、横坡、实际坡顶坡底仍未解清。
MarinMap LiDAR/正射影像目录 ↗ · 县 DEM 服务 ↗ · 采集与精度报告 ↗。既有分析日期:2026-10-09。
当前厂家询问基准 / 2026.10.12
家里共三只桶,先验证单桶受控上下坡,再比较是否同时搬运多桶。优先现成户外动力平台+少量桶架定制;首版人在场操控/监督,到收集点人工卸桶与摆放。运输按18°(32.5%)设计,收集/解挂处按业主手机读数12°(21.3%)核对;完整自动接桶、摆桶与定时收回为后续选项。
64/96 gal 美式两轮桶;现有桶口述约70 cm宽。入口约95 cm,水管支架处约91–92 cm;整车含桶、轮子、接头与传感器争取72–75 cm,只是设计目标。实际满桶及上装重量、重心待测,不以桶容量推定载荷重量。
全程业主报告约78 m:直窄道 → 停车区转弯 → 小上坡/坡顶 → 陡下坡与弯道 → 共享收集点。当前指定运输设计工况18°(32.5%),收集/解挂处报告12°(21.3%);手机读数位置、纵横坡方向与转折待复核。20–22°局部尚未完成范围排除;GIS候选线不作为真实路面验收值。
背负单桶和保留桶原轮牵引都可比较。若牵引,主陡坡意向为动力端在上坡侧、倒行缓降、正向拉回,必须有对应支持。到站整车驻车、桶独立止动/支承后才解挂,桶单独摆放供垃圾车举升;12°人工卸桶的操作力和防翻需核。
本次为个人住宅单台技术咨询。请分列动力平台、机械桶架、操控、开发与测试费、美国运输及售后;导航列为选配,并列MOQ和交期。没有批量采购承诺,也没有要求大型人形机器人。
02 / 已知约束与桶的尺寸
| 桶型 | 96 gal | 64 gal | 宽度减少 |
|---|---|---|---|
| 普通垃圾/厨余绿桶 | 71.1 × 88.9 × 116.8 28″ × 35″ × 46″ | 66.0 × 73.7 × 109.2 26″ × 29″ × 43″ | 约 5.1 cm 2″ |
| 分隔回收桶 | 66.5 × 88.1 × 111.5 26.2″ × 34.7″ × 43.9″ | 65.8 × 67.3 × 107.2 25.9″ × 26.5″ × 42.2″ | 约 0.8 cm 0.3″ |
只是三只直立桶的深度相加,未含底座、间隙、接头和动力段。64 gal 不一定就能过窄道;需实量桶盖、轮轴和框架。三类桶均有 64 gal 选项,换桶费用及实际型号需向 MSS 确认。
03 / 希望你评估的机械方向
当前需求已改为住宅常驻单桶AGV、依次搬运。下面保留之前的三桶低底座概念,帮助比较连接、制动与装卸机制;不是当前强制要求,也不是已验证设计。
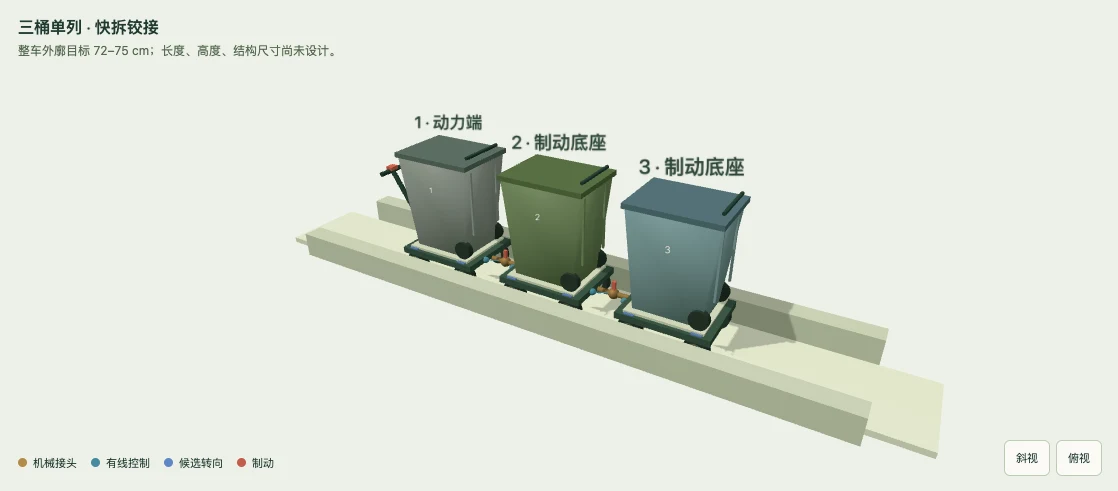
拖动旋转 · 滚轮/双指缩放 · 可切换俯视看连接与转向。此图不计算力学、扫掠或控制稳定性。
各桶直立停在低底座上。底座之间用快拆接头连接,允许有限偏航和俯仰;旁边是可快拆的控制接口。接头需有防误脱、状态确认和拉压限位,不能直接借用普通桶把手串联。
轮子、接头和所有附件计入整车外廓。每节独立支撑和驻车,检查门槛、轮轴高度净空、Deck 承载及最不利桶重分配。图上的轮距、底座高度和连接间隙仅示意。
当前:三节已连接;接头与控制线分开表示。
转弯图采用“各节受控转向”这一待比较方案,轮向由理想曲线直接设定;不表示普通铰接拖车会自动按图走。坡面仅用 15%(约 8.5°)假设坡度解释方向,不是本路线坡度。卸桶图的降底、辅助后倾和支撑均需设计;接头、轮胎、制动器和电控额定值尚未确定。
已确认的主陡坡运行意向 · 非操作许可
这里的“倒行”是车的运动方向。下坡时上方动力端控制下方车列,不把正常运行设计成主动推桶下坡;各节制动配合时接头拉力可能变化,也须校核停车、坡顶和转弯中的受压工况。
首选评估让动力底座兼托一桶,再接两个低底座,减少一个独立空牵引头的长度。两轮驱动可供评估,但轮载、差速转向、轮胎抓地与制动方案需一起确认。
各桶直立放在低底座上,可正常开盖投放;每节单独停放也要稳定。核对 Deck 承载、排水、防雨充电和占地。
快速机械锁扣有防误脱与锁到位提示;连接可适应转弯和坡度变化,不能无限摆动、折叠或顶住前节。
空的动力桶拉两个重桶时,驱动轮轮载可能不足。请比较载荷转移、配重或分布式驱动;不能只看电机功率。
它更接近现在手工拖桶:用杠杆、凸轮或小升降机构辅助后倾,由机械锁止保持角度,单列连接后电动搬运。锁止只固定桶与架的角度,不能代替轮子制动。
请判断:不同装载重心是否仍能轻松接入、支撑轮是否加宽,以及原桶轮能否可靠加制动。裸桶串联、再由小牵引车硬拖,目前没有证明适合陡坡。见下方 Can Coupler 参考。
04 / 最想听你的工程判断
希望最终每周的操作少而明确。现阶段先把这三个问题闭环,再决定买什么。
需要分别检查前后翻倒、横坡侧翻、转弯和制动惯性,以及接头受压造成的折叠。直立满桶加底座会抬高重心;“桶固定住”并不等于整节稳定。
倾向于一个手柄控制整列,后两节也有有效的行车制动与独立驻车。同步指令不等于每节需要相同刹车力;不同轮载和地面抓地要分别核算。
普通脚踩脚轮锁不能替代行车制动;再生制动也不能独立承担断电驻车。参考 Blickle 制动功能区分 ↗ 与 MasterMover 最不利停车/保持工况 ↗。
希望快拆每节、停稳后开锁,再让桶沿原轮子的前后滚动方向下车。桶原轮不是横向移动轮;只做侧开门,未必能省力卸桶。
MSS 使用机械举升桶;收集时应解除车架、连接或妨碍举升的附件,让每桶独立摆放。官方要求桶间约 2 ft、距其他物体约 5 ft,需结合共享点实际布置确认。摆桶规则 ↗
05 / 已找到的产品与机构参考
下面是参考库,不是采购清单。没有一台设备已经确认能完成本路线的三桶满载上下坡。图片与参数对应原厂家或业主提供资料,链接可直接打开。
新增参考 / 原桶轮+后倾串联
有借鉴价值,但目前不能确认满载上下坡安全。小车的牵引吨位、桶的后倾角和快插销,分别回答不同问题;它们不能合起来自动证明整列会转弯、停住、不会翻或脱开。
按 91 cm 净宽与 71 cm 车宽计算,居中时两侧各约 10 cm;只是直线静态余量。仍需核整体外廓、接头、桶组、操作者及转弯扫掠。
关键缺项:满载纵坡与横坡额定值、倒行限制、行车制动、失电驻车、挂点允许的拉压/垂直载荷,以及重心、轮距和轴距。截图高度 1300 mm 不能当作重心高度。
325 kg 自重另加人、满桶和挂架;如经过 Deck,应核集中荷载与轮载。车重可影响附着,但不能单凭重量判断防翻或制动能力。
在重力驱动、上方动力车约束下方桶组的正常缓降中,接头可能保持受拉,并非必然由桶顶推小车。各节制动不同步、停车、局部小上坡、坡顶或转弯,仍可能出现拉压变化和侧向受力。下面是工程风险推断,不是该型号的已验证性能。
看满桶重心、轮距/轴距、挂点高度与垂直反力。横坡、弯道侧向力和坡顶/坡底转折都可能减小稳定余量。低底盘值得比较,履带本身也不能保证不翻。
图中串联器不是制动器;只靠动力车时,其制动轮的实际附着与制动能力须约束整列。统一控制不等于每节相同刹车力;核持续缓降、急停、断电保持和湿地整体滑移。
逐个确认机械锁销防误脱、连接件拉压与侧载、桶把手/提升杆安装处强度;首个连接承担其后多桶的合力。研究防脱冗余与连接失效后本地停车,不能只靠一根松挂钩。
下坡侧末桶先入弯,需要导向和关节角度限制;自由旋转接头不保证不折叠、不蹭墙。比较转向联动或受控转向,并核整列扫掠与操作人的退出位置。
| 架构 | 省事之处 | 本路线必须补上的能力 |
|---|---|---|
| 原轮后倾+动力牵引车 | 少底座,借鉴快挂;卸开后桶可独立摆放。 | 辅助后倾与可靠锁止;支持倒行的导向/接头;必要的附加制动轮组或轴架;桶体受力验证。 |
| 本页三维:分节制动低底座 | 连接受力通过底座,可各节配置行车/驻车制动。 | 直立桶重心并非天然更低;核底座增重、宽度、倒行转向、降底装卸与更多维护。 |
以现场测得的路面坡度与桶重定工况;GIS 候选值不能直接作为设备验收条件。选型思路参考 MasterMover 最不利坡道停止/保持与连接评估 ↗。
以上五张图片由业主本次提供,原图版权归原作者/厂家;对应车型额定性能未凭照片确认。返回三维方案比较 ↑
三桶位外形 2850 × 700 × 1432 mm;厂家列每桶位最大 240 kg,有折叠坡板和气撑。
参考装卸机构。700 mm 标称宽度不证明能放下 711 mm 宽的 96 gal 桶;未核独立行车制动或本路线满载下坡能力。
厂家产品页/说明书 ↗图片:Electrodrive / Liftmaster 官网(三桶位)最多三只 240 L 桶;平地 400 kg,坡道上限 5°(约 8.7%)。车宽 739 mm,带自动安全刹车、急停。
不是本陡坡的已确认答案。宽度、美国桶型及坡道载荷须核对;不能借用旁边拖架的每桶位额定载荷。
厂家产品页/操作手册 ↗图片:Electrodrive 官网为 64 / 96 gal 桶设计,两段式旋转连接、快速插销,保留原桶轮。三桶需要两个桶间连接件。
只借鉴连接。没有独立制动;厂家明确连接桶后不能倒行,不满足业主已确认的“上方动力端倒行缓降”意向,不能直接套用。
厂家产品页/安装资料 ↗图片:Garbage Commander 官网连接件细节三轮承托分担倾斜载荷,双驱动轮电磁刹车。厂家“最多四桶”指空桶或轻载。
既有并排思路已被窄道排除;这里只借鉴承托和松手制动。美国桶适配、满载坡道额定值及 240 V 充电器兼容性仍待确认。
厂家产品页 ↗图片:WheelieSafe 官网机构细节(原图低分辨率)两个电动定向轮,电机带机电驻车制动;可配控制单元,适合作为少量定制的模块思路。
标准 IP40、可申请 IP44;没有核定本户外陡坡适用性。200 mm 轮型总安装高度 245 mm,会影响低底座设计;平地系统吨位不能当坡道牵引能力。
厂家参数/驱动方案 ↗图片:Blickle / ErgoMove 官网卖家聊天称货叉长 1200 mm、带电磁刹车;广告提到 8–16% 坡度,属于待核宣传信息。
三桶裸长度已约 2.15–2.66 m;不能假设加前悬挂和小轮就足够。改装受力、抓地、断电保持及满载下坡额定值全未确认。
原商品链接 ↗图片及卖家信息:业主提供;商品页未取得可验证技术资料官网资料核对:2026-10-10。图片仅供本次咨询识别产品,权利归原作者/厂家。查看产品图片出处。
牵引力依赖驱动轮上的载荷和地面摩擦。需要按整列重量、坡度、表面与连接方式选型,并验证最不利条件下能停住、保持。MasterMover:牵引车与载荷转移 ↗